做嵌入式或者机器人项目时,很多人卡在传感器数据处理上。明明陀螺仪和加速度计读数正常,但输出姿态却飘得厉害。其实核心问题在于实时三轴姿态解算算法的选型与调参没到位。这套算法不仅是理论推导,更是工程落地的关键环节。
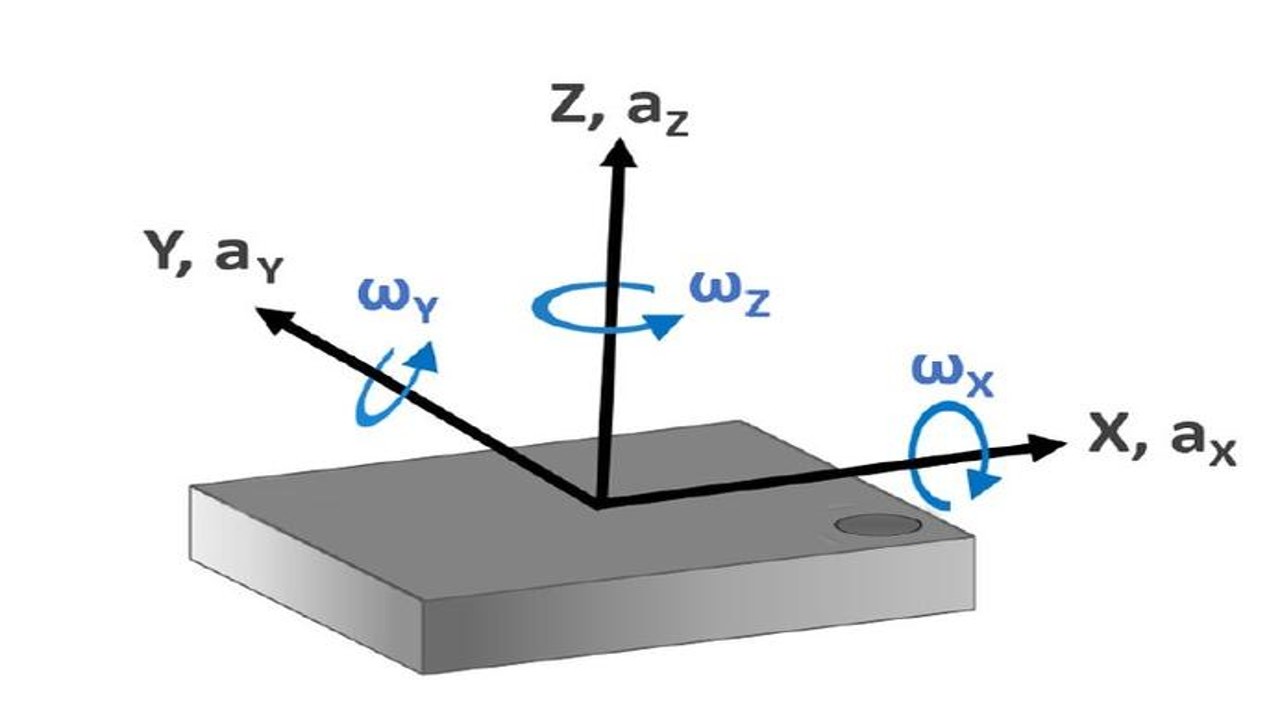
传感器数据融合的核心逻辑
单纯依赖陀螺仪会有累积误差,单用加速度计又受振动干扰影响大。真正靠谱的做法是把两者数据融合起来处理。这就是实时三轴姿态解算算法的精髓所在。在实际开发中,我们通常采用卡尔曼滤波或扩展卡尔曼滤波来优化数据流。
很多新手直接套用现成代码,结果发现动态响应慢或者静止时漂移严重。这里有个坑:采样频率与算法迭代速度必须匹配。如果传感器每秒输出 100 次,而解算算法每秒只跑 50 次,中间丢的数据会导致姿态角突变。调试时务必检查日志时间戳,确保数据流无缝衔接。
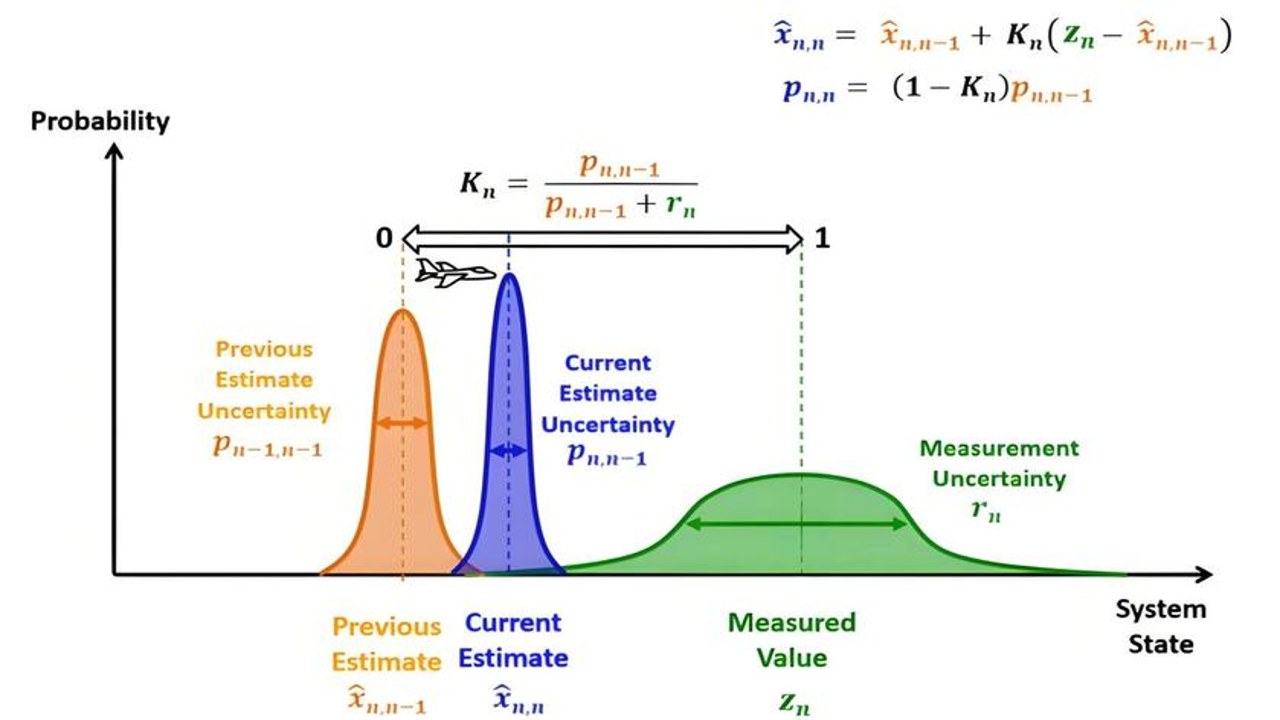
高频噪声下的精度提升策略
环境振动是高精度应用的大敌。比如在无人机飞行或工业机械臂运动中,高频噪声会让解算结果抖动剧烈。这时候不能只靠低通滤波,因为会引入延迟。正确的思路是在实时三轴姿态解算算法内部加入动态增益调整。
实测发现,当陀螺仪数据出现突发尖峰时,自适应权重能瞬间降低该样本的信任度。这样既保留了响应速度,又避免了错误数据污染最终结果。另外,校准环节不能省略。出厂前的零偏校准和温度补偿系数写入 Flash 里,每次启动加载,比在线自动校准更稳定。
工程落地中的常见踩坑点
别迷信“最优算法”。有些团队追求极致精度,用了复杂的四元数解算,但 MCU 算力不够,导致任务调度冲突。对于大多数智能硬件项目,欧拉角结合简单滤波已经足够稳定。关键在于理解应用场景。
如果是静态测量,优先保证长期稳定性;如果是动态控制,优先保证瞬态响应。我在调试某款平衡车时,发现实时三轴姿态解算算法的更新周期必须小于控制回路周期,否则会出现“假稳”现象,即姿态角显示正确但实际动作滞后。
最后提醒一点,开源库虽好用,但要看许可证条款,商用项目需谨慎。自己写核心逻辑虽然麻烦,但便于后续针对性优化。掌握这套原理后,你能根据具体硬件特性微调参数,这才是真正的高精度应用之道。"}
 喜欢
 顶
 难过
 囧
 围观
 无聊